Meteor-M2 3 signaalist esimeste piltbaitideni: LRPT dekooder samm-sammult
Eelmises postituses oli S-täht vesijoal ja lubadus dekooder ehitada. Siin on see dekooder – umbes 900 rida puhast numpy't, lrpt.py ja lrpt_image.py – ja mis tähtsam, siin on iga vahesamm koos pildiga sellest, mis sel hetkel käes oli. Sest lõpptulemus on aus: pilti veel ei ole. On 448 pikslit pilti. Aga tee sinna on huvitavam kui pilt ise.
Sisend: sama hommikune salvestis, 250 kHz lai IQ-fail, 866 s. Kõik numbrid allpool on sellest failist.
1. Kus signaal üldse on?
Kõigepealt lihtne küsimus: millistel sekunditel on 137,9 MHz ümber ±60 kHz ribas rohkem võimsust kui väljaspool seda? Iga sekundi kohta üks FFT, ribasisene keskmine vs ribaväline.
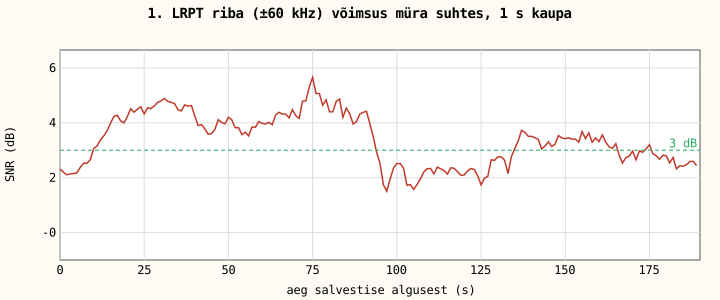
Salvestise algusest 380.–545. sekundil on riba üle 3 dB müra kohal, tipp 5,7 dB kell 445 s (satelliit oli siis ~70° kõrgusel). Kõik edasine on tehtud 190-sekundilise lõiguga 370–560 s. Ülejäänud 11 minutit salvestist on müra.
Kontroll spektri kujuga: vaikse ja tugeva sekundi võrdlus. ±30 kHz sees on signaal+müra 6,4 dB üle müra, 30–60 kHz vahemikus 2,4 dB, väljaspool 0. See on täpselt see, mida 72 000 sümbolit sekundis ja ~0,6 rulliteguriga filter peaks andma: lame keskosa, lõpp 57,6 kHz peal.
2. Doppler – ja see must S-täht ei olnud see, mida ma arvasin
Eelmises postituses näitasin vesijoal musta kõverat ja nimetasin selle "jääkkandjaks". Panin nüüd kõrvuti kaks sõltumatut sagedushinnangut sekundi kaupa:
- kandja tipp: kitsaim spektrijoon ±6 kHz sees (see must kõver);
- x⁴ joon: signaal neljandasse astmesse, siis on QPSK-laadsel signaalil spektris joon täpselt 4× kandjanihke peal.
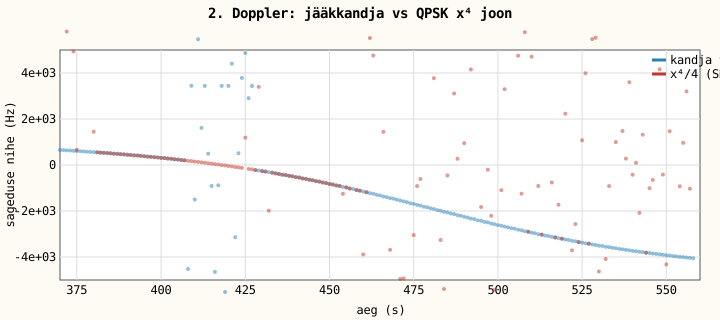
x⁴ meetod lukustus 149 sekundil 190-st ja andis signaali keskkoha. Kitsas joon jookseb sellest umbes 1,4 kHz kaugusel ja ei ole andmesignaali kese – see on kas satelliidi saatja kõrvalprodukt või lihtsalt tugevaim spuur. S-kuju on mõlemal sama (Doppler on ju sama), aga dekooder peab kasutama x⁴ oma. Punase kõvera järgi tehti sagedusparandus: iga sämpel korrutati läbi e^(−j2π∫f dt), mediaanfiltriga silutud ja lineaarselt interpoleeritud punktide järgi.
Doppleri kiirus keskel: ~27 Hz sekundis. See on oluline hiljem – sama tegur muudab ka sümbolikiirust (72 000 × 22 ppm = ±1,6 Hz).
3. Esimene katse: QPSK. Ei tööta.
Plaan oli klassikaline: RRC-filter, sümbolikell |y|² spektrijoonest 72 kHz peal, kandjafaas x⁴-st, konstellatsioon, Viterbi. Kell leidus – joon täpselt 72 000,75 Hz, 15 dB üle põhja. Kandjafaas lukustus ka. Ja konstellatsioon nägi välja nii:
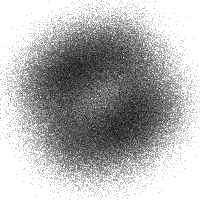
Ümmargune udu, nelja punktipilve asemel. Mõõtsin, kui palju |y|² sümboli jooksul kõigub: 2 %. QPSK 0,6-rulliteguriga peaks 5 dB SNR juures kõikuma ~20 %. Midagi oli valesti signaali tüübiga, mitte SNR-iga.
Siis ruutu tõstmine. y² spekter: jooned täpselt ±72 kHz peal, 21 dB kõrged, ja nullis. QPSK-l y² jooni ei ole (I² ja Q² on ühesugused ja vahe kaob). Jooned ±sümbolikiiruse peal tekivad siis, kui I ja Q on ajas pool sümbolit nihkes – OQPSK (offset QPSK). Ja peaaegu konstantne mähisjoon on OQPSK tunnus. Meteor-M2 3 saadab 72 kSym/s OQPSK-d. Kogu sümboliklaasi tuli ümber ehitada.
4. OQPSK: kell ja kandjafaas ühest asjast
OQPSK-l on ilus omadus: y² = e^(j2θ)·(I² − Q² + 2jIQ), ja I² − Q² on perioodiline sümbolikiirusega. Ehk y² spektris on joon +Rs juures faasiga (2θ − φ) ja −Rs juures faasiga (2θ + φ), kus θ on kandjafaas ja φ kella faas. Kahe joone faaside vahe annab kella, summa annab kandja. Üks arvutus, mõlemad vastused.
Tegin seda 0,5-sekundiliste akendega, 0,125 s sammuga. Nominaalne kell võtab Doppleri arvesse (Rs·(1 + f_dop/f_c)), nii et mõõdetav φ triivib aeglaselt. Tipu asukoht interpoleeritakse parabooliga, sest 4θ jätkamine akende vahel nõuab sagedust täpsusega alla 0,25 Hz – ilma selleta hüppas faas 90° kaupa ja konstellatsioon oli jälle udu (see oli teine "miks see ei tööta" õhtupoolik).
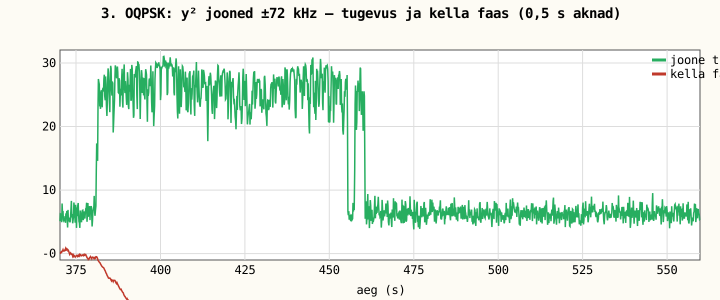
Roheline: y² joone tugevus akna kaupa, parimas osas 27 dB üle müra. Punane: kella faas tsüklites – 190 sekundiga −59 tsüklit, ehk minu dongli ja satelliidi kellad erinevad 0,31 Hz ≈ 4,3 ppm võrra. Mõistlik TCXO-le.
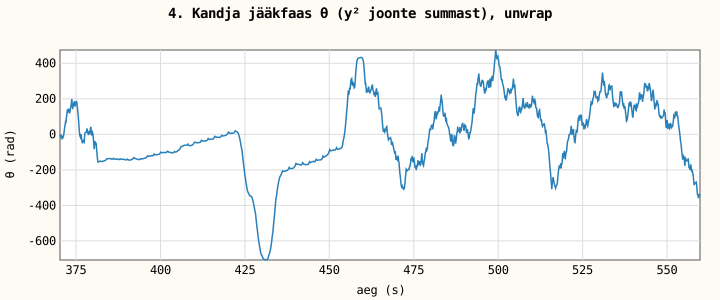
Kandja jääkfaas pärast Doppleri mudelit – sile, mõne hertsi jääk, mida see samm ise ära korrigeerib.
Sümbolid võetakse kuupinterpolatsiooniga (Catmull-Rom) kella faasi järgi: I omal hetkel, Q pool sümbolit hiljem. Kumb komponent on kummal hetkel "oma", otsustab skript ise bimodaalsuse järgi (E|x|²/E[x²]: puhas ±1 annab 1,0, müra 0,64). Meil: 0,72 parimas lõigus. See number ütleb ausalt, et SNR on ~5 dB ja mitte rohkem.
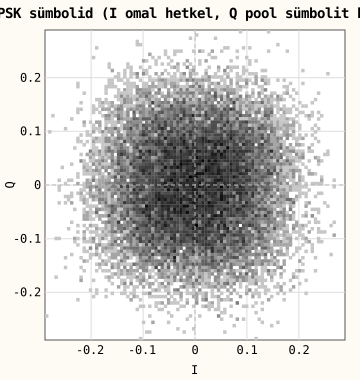
Neli pilve on olemas, aga lapiti müra sees. Sellega tuleb Viterbil hakkama saada.
5. Viterbi ja kaheksa konfiguratsiooni
Kood on CCSDS standard: konvolutsioonkood r=1/2, K=7, polünoomid 0x4F ja 0x6D. Kirjutasin Viterbi nii, et voog lõigatakse 8192-sümbolisteks tükkideks (96 sümbolit ülekatet) ja kõik tükid käivad läbi trellise korraga numpy massiividena (N tükki × 64 olekut). 13,7 miljonit sümbolit umbes minutiga. Sünteetilisel signaalil: kanali bitivea 7,4 % → pärast dekoodrit 0,035 %.
Aga milline on I/Q paari järjekord, kas Q on inverteeritud, kas G2 väljund on inverteeritud? Ei tea. Skript proovib kõik 8 kombinatsiooni 2-sekundilisel lõigul ja mõõdab kahte asja: sünkrosõnade arvu ja koodi sobivust – dekodeerib, kodeerib uuesti ja võrdleb kõvade otsustega. Vale koodi puhul on kokkulangevus ~84 %, õige puhul selgelt rohkem.
offset=0 flip=0 g2inv=0: sync 0, koodi sobivus 89.7 %   <- kood on siin
offset=0 flip=0 g2inv=1: sync 0, koodi sobivus 84.1 %
offset=1 flip=0 g2inv=0: sync 0, koodi sobivus 84.1 %
...
Kood klappis 89,7 %-ga. Aga sünkrosõna 0x1ACFFC1D – null leidu. 176 kaadrit 20 sekundis ja mitte ühtegi.
6. Puuduv tükk: diferentsiaalkodeering
Kui kood klapib, aga kaadreid ei ole, on bittide vahel veel üks teisendus. Proovisin: NRZ-M pärast Viterbit – ei. NRZ-M enne Viterbit terve voo peal – ei. NRZ-M enne Viterbit kummalgi harul eraldi (I_k = c_k ⊕ c_{k−1}, sama Q-ga; pehmelt: sämpli korrutis sama haru eelmise sämpliga):
diff haru:  offset=1 flip=0 g2inv=0: sync 5 (perioodilisi 3)
            kogu 20 s: sünkrosõnu 37, perioodilisi 25
37 sünkrosõna. Meteor-M2 3 (ja tõenäoliselt 2-4) on: OQPSK 72k + harupõhine diferentsiaalkodeering + CCSDS konvolutsioonkood. Vanal Meteor-M2-l seda diferentsiaali polnud, sellest ka segadus vanades juhendites.
Hind: diferentsiaaldekodeerimine kahekordistab kanali vigu, umbes 2 dB kadu. Sellepärast on 37 kaadrit 176-st, mitte 150.
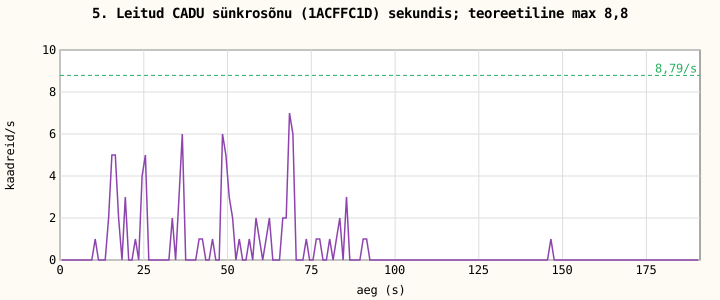
Kogu 190-sekundiline lõik: sünkrosõnu (≤2 viga 32-st) 96, koondunud sinna, kus SNR oli üle 5 dB. Teoreetiline maksimum on 8,8 sekundis.
7. Kaadrid: Reed-Solomon ütleb ei
Sünkroleiud lukustatakse kaadrivõrku: kui kaks leidu on täpselt k×8192 bitti lahus, on nende vahel kaadrid ka siis, kui sünkrosõnas on 5 viga. Nii saab 96 leiust 160 CADU-kaadrit 19 jadas. Iga kaader: 4 baiti sünkro + 1020 baiti, mis lähevad läbi CCSDS derandomiseerija (x⁸+x⁷+x⁵+x³+1) ja nelja põimitud Reed-Solomon (255,223) koodisõna.
RS kirjutasin ka ise – GF(256) polünoomiga 0x187, Berlekamp-Massey, Chien, Forney, pluss Berlekampi duaalbaasi teisendus, mida CCSDS kasutab (β = α¹¹⁷, tabel arvutatakse jäljefunktsiooniga). Sünteetilisel testil parandab 16 viga ja keeldub 17-st, nagu peab.
Päris kaadritel: 0 korras, 160 ebaõnnestunud. RS parandab 16 baiti 255-st; bitivea ~3 % juures on vigaseid baite ~55. Lihtsalt liiga palju.
Aga päised loevad ilma RS-ita ka:
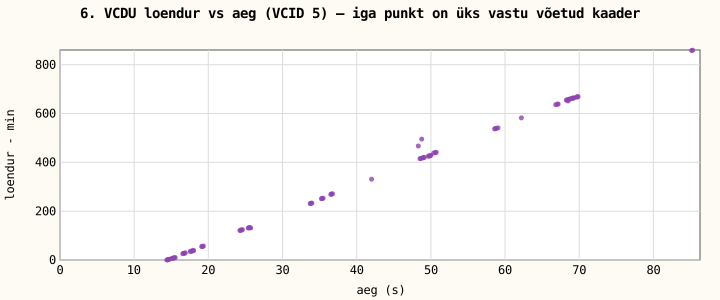
kaader @bit 1028488: VCID 5, loendur 6614736, FHP 0
kaader @bit 1036680: VCID 5, loendur 6656247, FHP 0
kaader @bit 1044872: VCID 5, loendur 6656248, FHP 281
kaader @bit 1053064: VCID 5, loendur 6656249, FHP 1651   <- vigane osuti
kaader @bit 1061256: VCID 5, loendur 6656250, FHP 0
VCID 5 on Meteori LRPT virtuaalkanal – 85 kaadrit 160-st ütlesid seda (ülejäänud VCID-id on päisevigadest). Loendur kasvab ühe kaupa: 6656247, 248, 249, 250, siis auk, 253, 254. See on see hetk, kus salvestisest sai andmevoog.
8. Paketid ja 52 plokki pilti
M-PDU tsoonist (884 baiti kaadri kohta) tuleb CCSDS pakette kokku lappida: esimese päise osuti ütleb, kus kaadris uus pakett algab. Loenduri aukude juures alustan puhtalt lehelt. Tulemus:
apid,seq, pikkus,mcun,qf
64,  7985, 114,  140, 75
64,  7986, 118,  154, 74
64,  7987, 130,  168, 73
64,  7988, 124,  182, 72
APID 64 on MSU-MR esimene kanal (nähtav valgus). Neli järjestikust paketti, MCU number kasvab 14 kaupa (iga pakett kannab 14 8×8 plokki, 196 plokki reas = 1568 pikslit), kvaliteeditegur 75→72. See on liiga korrapärane, et müra olla.
Iga paketi sees on JPEG: DC-diff ja AC koefitsiendid standardsete heleduse Huffman-tabelitega, kvantimistabel skaleeritud QF-iga, sik-sak, 8×8 pöörd-DCT. Kirjutasin selle ka ise, ~120 rida. 56 plokist dekodeeriti 52, ülejäänud jäid halliks (vigane Huffman-kood katkestab paketi).
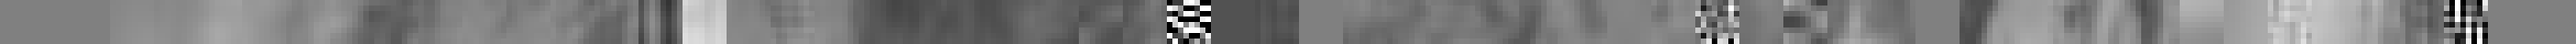
Üks 8 pikslit kõrge riba, 6× suurendatud, pildi paremast servast (plokid 140–195). Halli pehmet mustrit – pilved või mererand, ei tea – ja paar malelaua-plokki, kus kõrgsageduskoefitsient on bitiveaga läbi läinud. See on ilmapilt. 448 pikslit sellest.
Mis maksab
| Etapp | Sisend | Väljund | Kadu / piirang |
|---|---|---|---|
| Doppler | 250 kHz IQ | ±1 Hz sagedus | – |
| OQPSK sünkro | y² jooned | kell 0,31 Hz, faas | akna müra ~5 dB juures |
| Viterbi | 5 dB, diff | BER ~3 % | diff −2 dB, RS vajab <0,8 % |
| Kaadrid | 96 sünkrot | 160 kaadrit, 85× VCID 5 | – |
| Paketid | 160 kaadrit | 6 paketti | päisevead ilma RS-ita |
| Pilt | 4 paketti | 52 plokki | – |
Kõik taandub 5 dB-le. Iga detsibell juurde on eksponentsiaalselt rohkem kaadreid. LNA 137 MHz filtriga annaks ~10 dB – siis oleks RS roheline ja pilt terve. See on esimene riistvaraost.
Aga enne seda: täna kell 15:26 tuleb Meteor-M2 4 üle 65° kõrgusel ja homme 15:04 86° kõrgusel. Sama antenn, toitejuhe küljes, sama dekooder. Vaatame, kas 2-4 räägib sama keelt.
Skriptid lrpt.py, lrpt_image.py, svgplot.py on Tarkvara lehel. Vahetulemused (npy, csv, svg) on kõik alles – kui keegi tahab oma dekoodrit sama faili peal proovida, kirjutage.
73, Tõnu
Kommentaarid
Laen…