Esimene pilt: Meteor-M2 4 Mustast merest Norra rannikuni – ja satelliit ütles ise, kus ta on
Hommikul kirjutasin, et pilti veel ei ole, on 448 pikslit. Nüüd on pilt. Terve ülelend, kolm kanalit, Mustast merest Põhja-Norrani. Aga järjekorras.
15:26 – M2-4, 65°, õues
Sama laud, sama dipool lapiti (V 120°), sülearvuti akutoitel ja kaanega kinni. Salvestasin seekord kaks kanalit korraga – 137,1 ja 137,9 MHz –, sest ma ei teadnud, kummal M2-4 saadab. Vastus: 137,900, ja 137,1 on tühi. Ja signaal oli hoopis teine tase kui hommikul: 15,1 dB ribavõimsust (hommikul 5,7), 489 sekundit üle 3 dB.
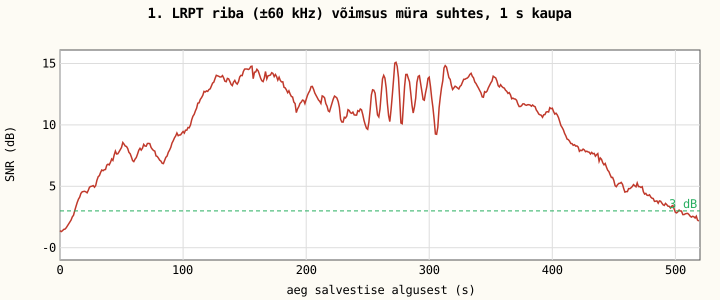
Miks nii palju parem? Kolm asja korraga: M2-4 saatja on ilmselt tugevam kui M2-3 oma, ülelend oli läänepoolsem (satelliit tuli üle Rootsi, antenni V-tipp osutas otse tema poole) ja hommikune salvestus kaotas sämpleid – sellest allpool.
Neli viga, mis pildi ja mu vahel olid
Hommikuse dekoodriga andis see salvestis 1614 sünkrosõna ja 0 Reed-Solomoni läbimist. 15 dB juures pidi olema võimalik peaaegu iga kaader. Otsisin kuus tundi ja leidsin neli asja.
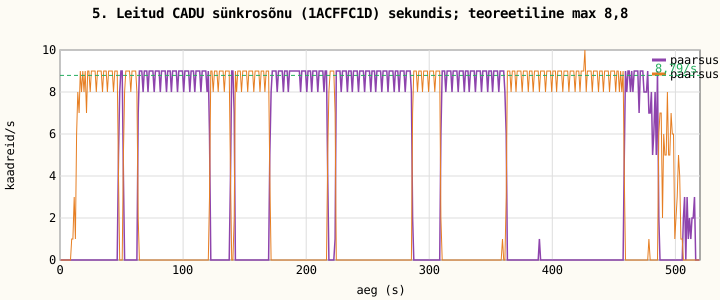
1. Jälgija libises. Kella ja kandjafaasi võtsin 0,5-sekundilistest akendest ja jätkasin faasi akende vahel unwrap-iga. See jätkamine libises aeg-ajalt 90° ehk pool sümbolit – ja OQPSK-l tähendab 90° pööre, et I ja Q vahetavad kohad. Bitid on pärast seda "õiged", aga vale nurga alt, ja Viterbi ei saa neist enam aru. Lahendus: akendest võtan nüüd ainult sageduse; faasi ja kella määrab 0,1-sekundiline plokk-plokiline peenjälgija, mis hoiab I/Q sildistuse järjepideva (iga plokk on lahendatud absoluutselt, ekvivalentsete lahenduste seast valitakse eelmisele lähim). Sellel, kus ta ikkagi libiseb, dekodeerin voo kaks korda – tavalise ja vahetatud paariga – ja liidan kaadrid. Kokku 4253 sünkrosõna 520 sekundis, 8,2 sekundis, kui teoreetiline maksimum on 8,8.
2. Faas vale binilt. y² joonte faasi lugesin lähimalt FFT-binilt. Kui tegelik sagedus on binide vahel, on faasiviga kuni ±90° (4θ-s) – see üksi tegi konstellatsioonist udu. Nüüd arvutan faasi täpsel interpoleeritud sagedusel.
3. Paaritu algus. Konfiguratsiooni test alustas voost paaritult positsioonilt. Viterbi paar (c1, c2) nihkus ühe võrra, test valis vale paari ja terve voog dekodeeriti vale paariga. Üks s0 -= s0 % 2 hiljem: 12 kaadrist sai 161 kahekümne sekundi kohta.
4. Reed-Solomon ilma duaalbaasita. CCSDS standard ütleb, et RS-sümbolid on Berlekampi duaalbaasis, ja ma teisendasin need korralikult ära. Meteor ei kasuta duaalbaasi. Ilma teisenduseta: 156 koodisõna 160-st korras, null parandust vaja. Ja kaadri päis on 10 baiti (6 VCDU + 2 sisestustsoon + 2 M-PDU), mitte 8 – sellega tulid paketid välja.
Kokku: 4527 kaadrit, 4045 Reed-Solomoniga korras (4744 baiti parandatud), 16 406 paketti, neist 5300 iga pildikanali kohta = 380 riba × 14 paketti. Peaaegu terve ülelend.
Pilt
Kolm kanalit: APID 64 (nähtav, 0,5–0,7 µm), 65 (lähi-infrapuna 0,7–1,1 µm), 66 (1,6–1,8 µm). 1568 pikslit lai, 393 riba × 8 = 3144 rida, ülalt alla = lõunast põhja (satelliit lendas Musta mere kohalt Norra poole). Hallid triibud on puuduvad ribad.
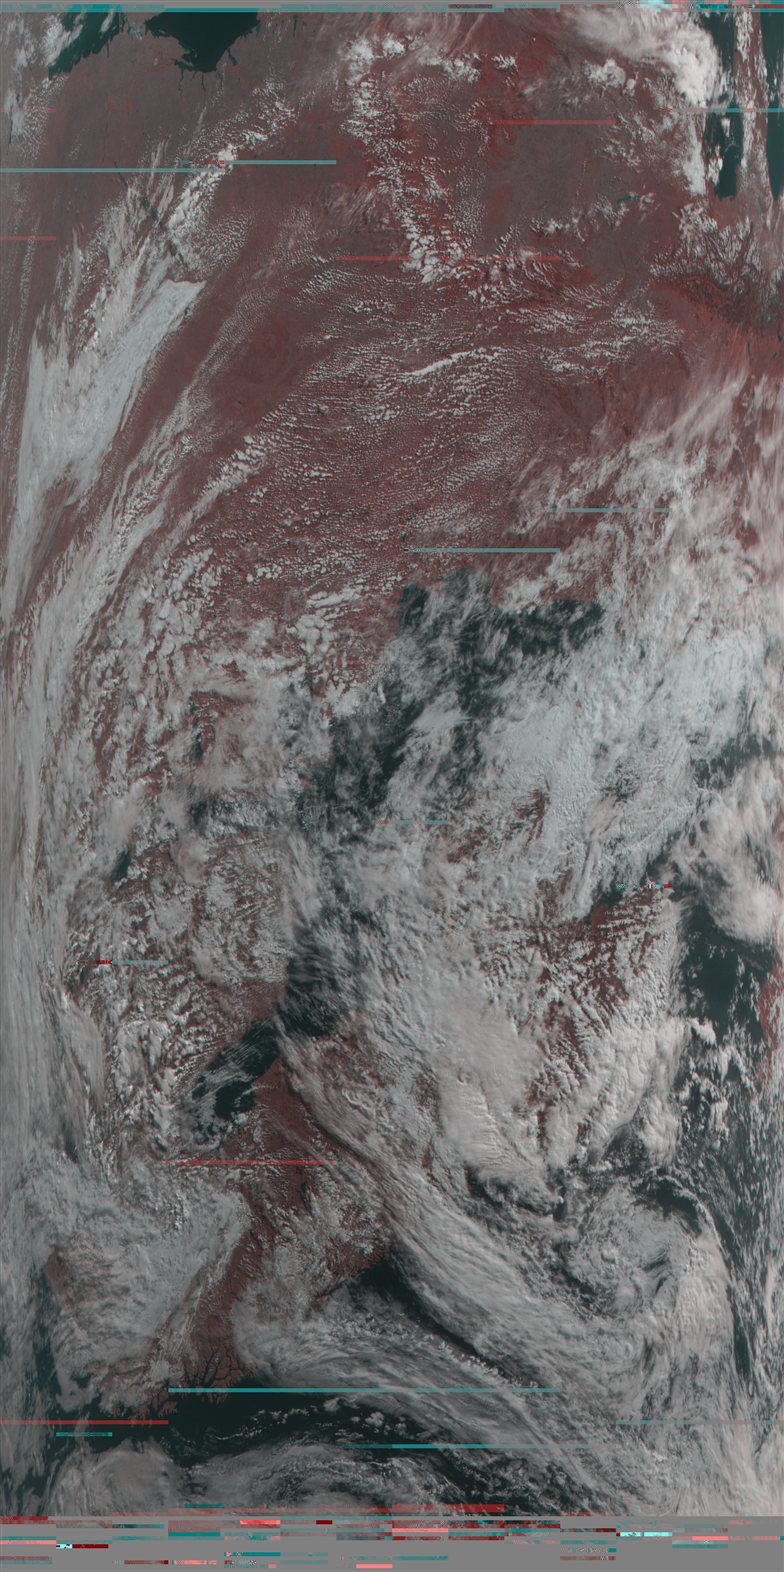
Värvikomposiit R = lähi-infrapuna, G = B = nähtav: taimestik punakas, vesi tume, pilved valged. Täissuuruses: komposiit (1,1 MB), kanal 64, kanal 65, kanal 66.
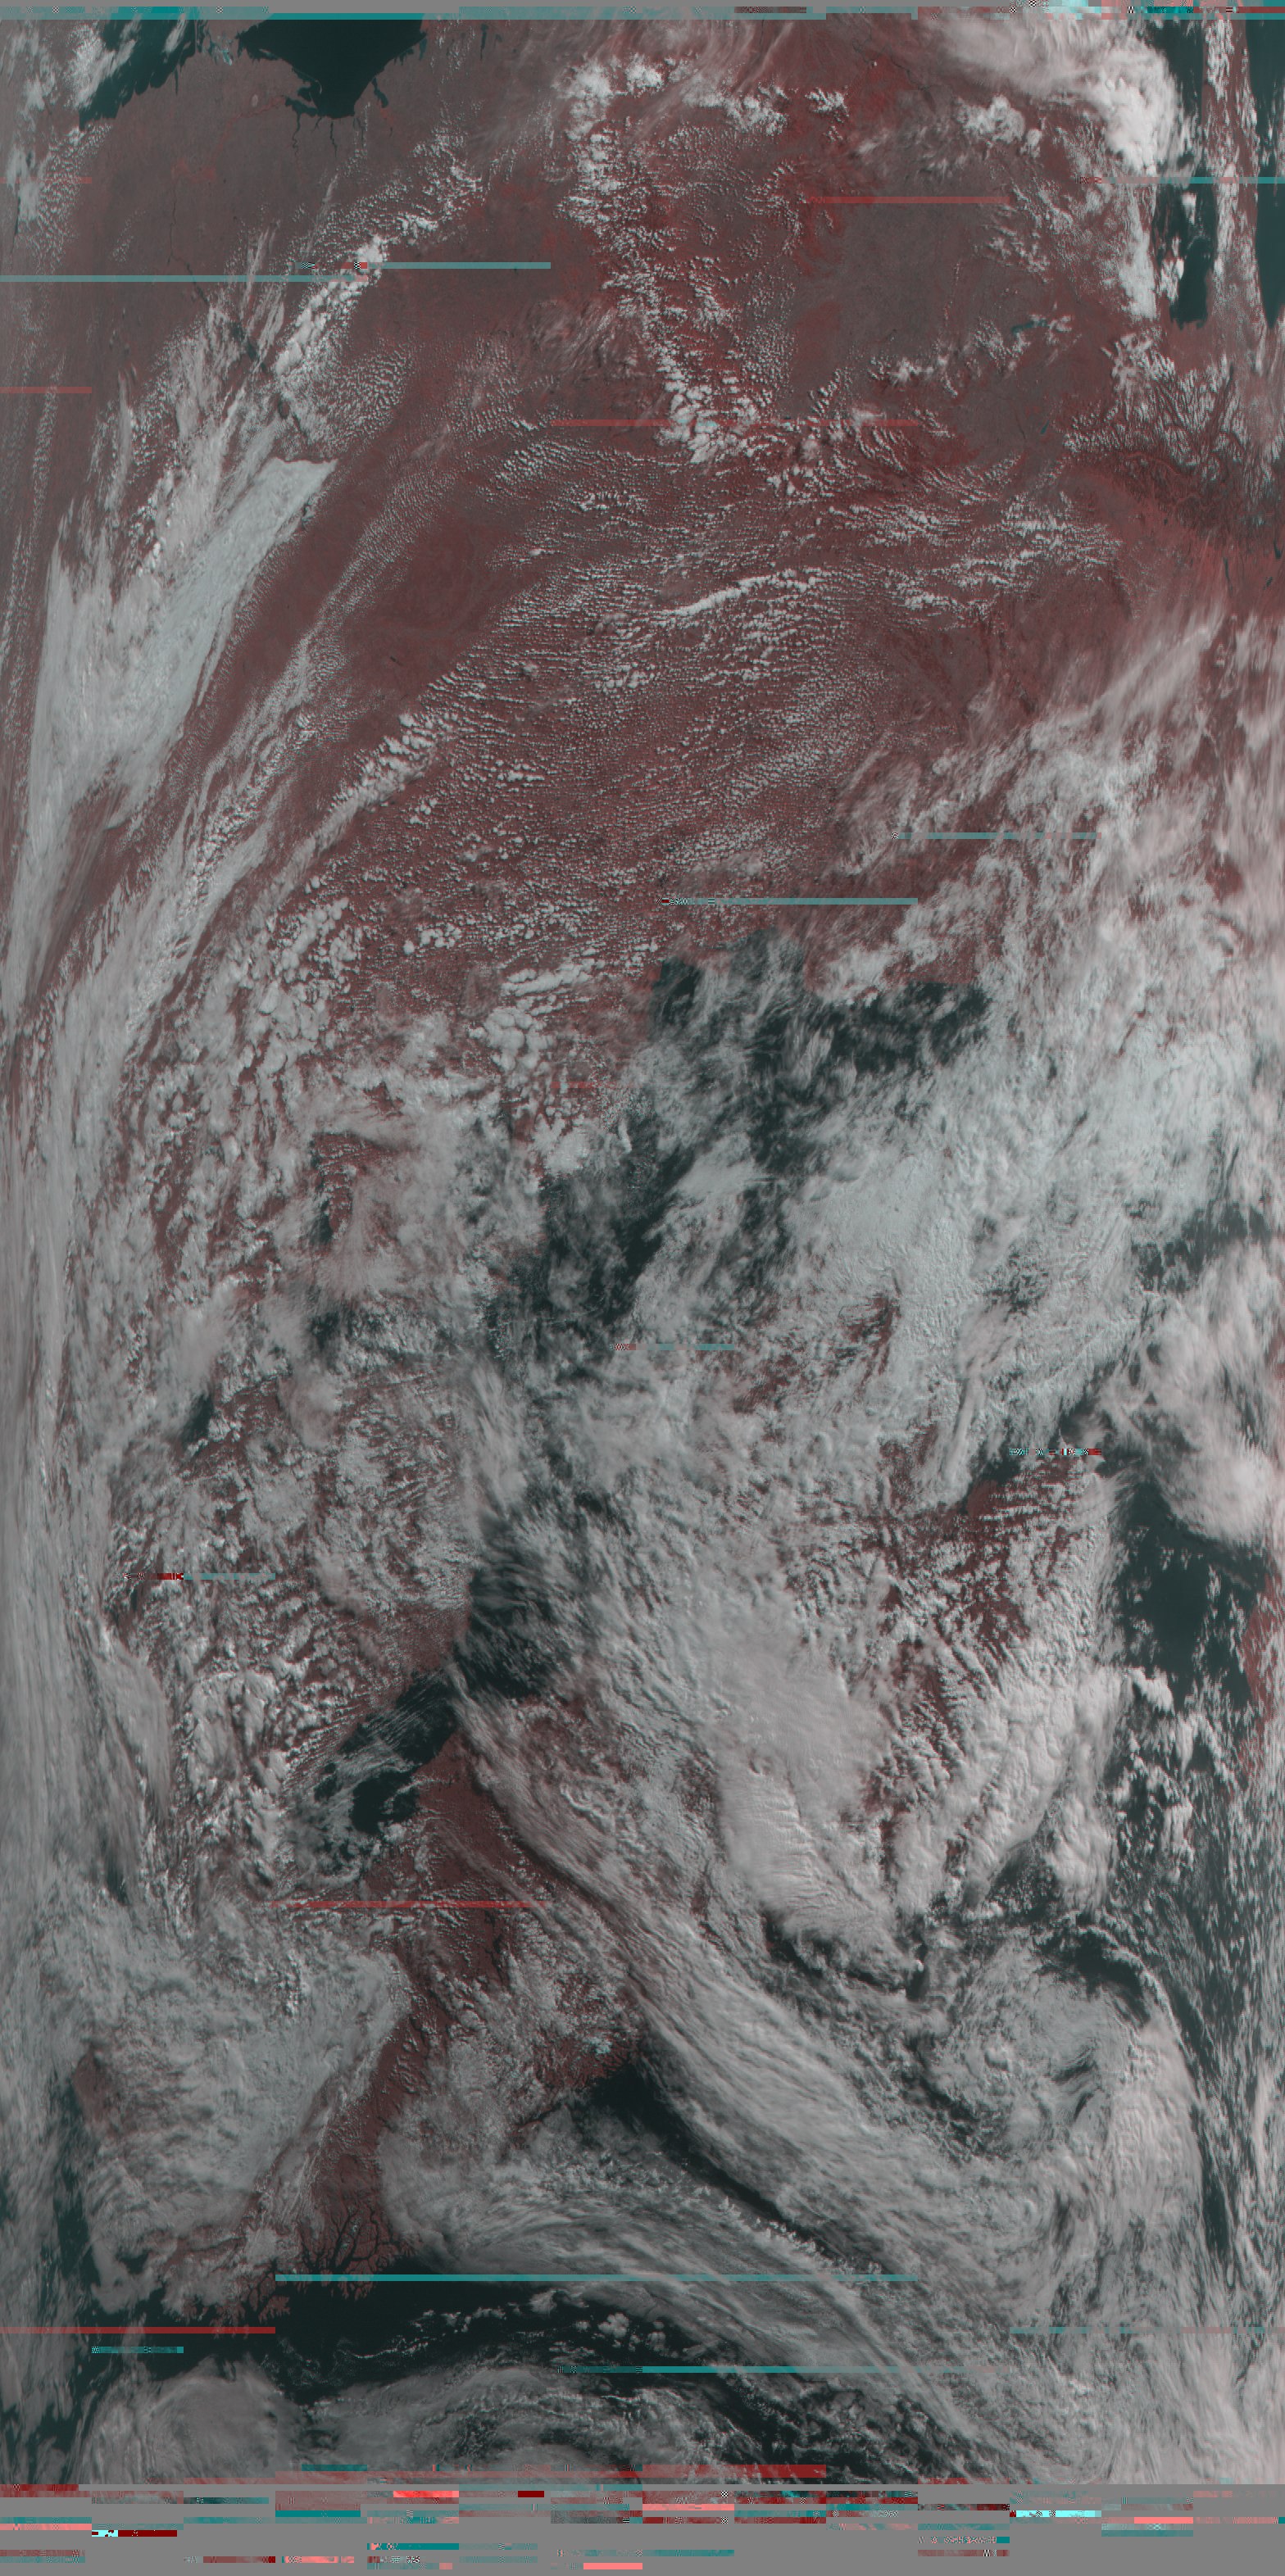
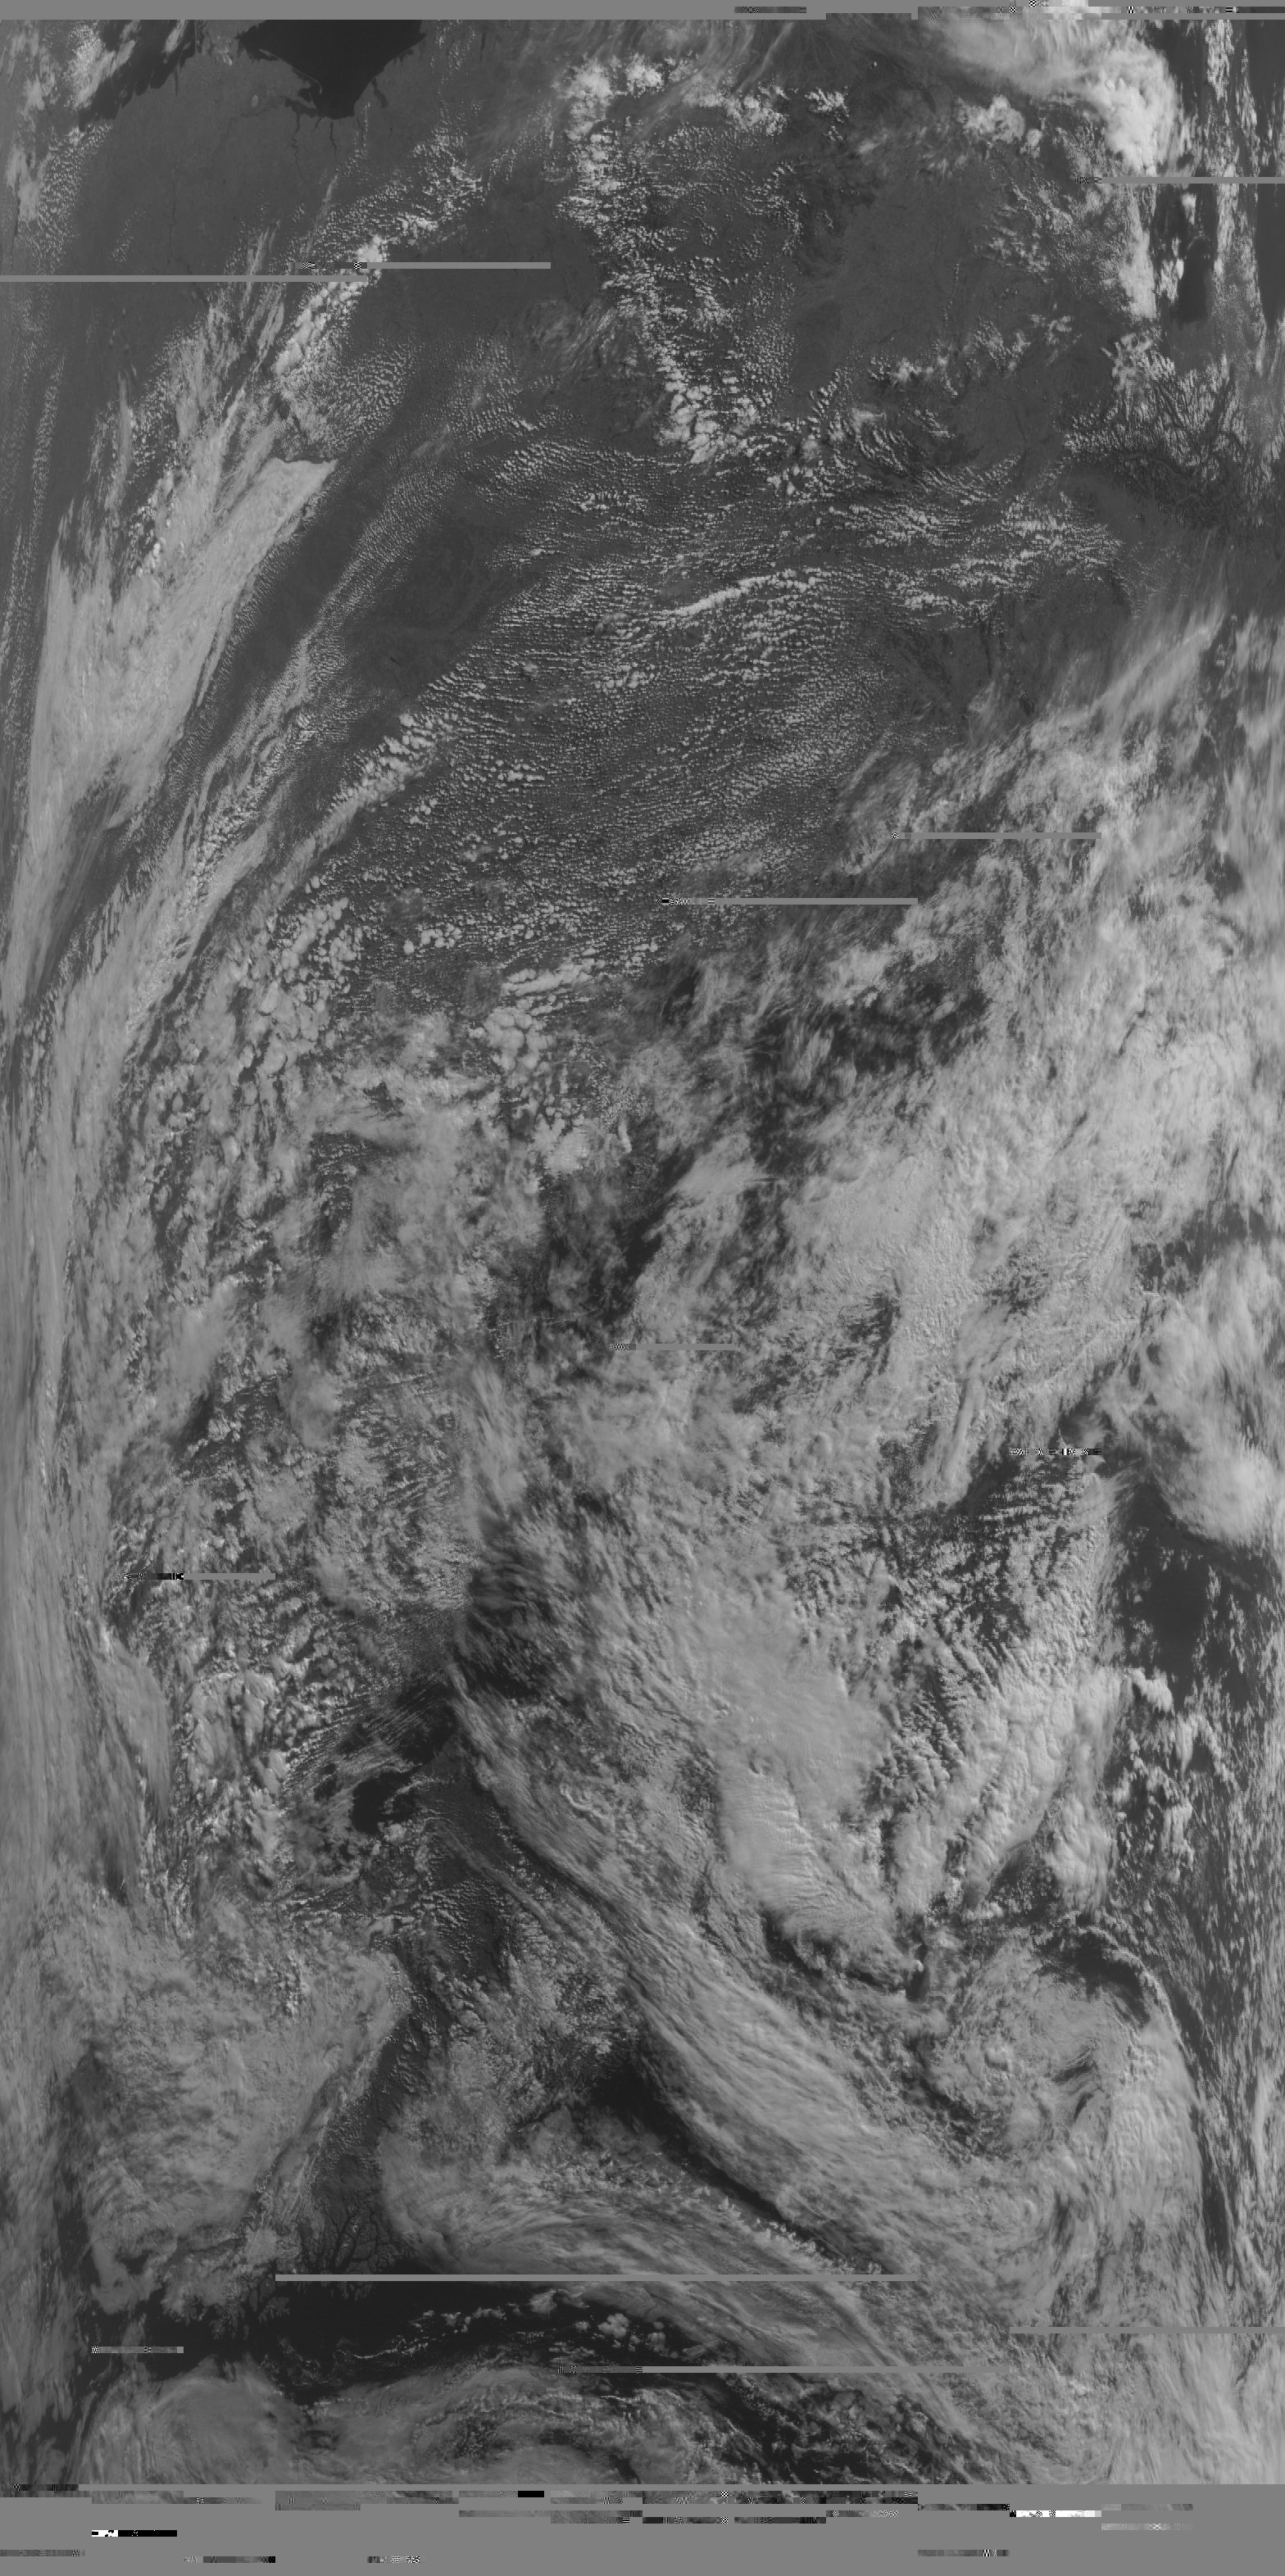
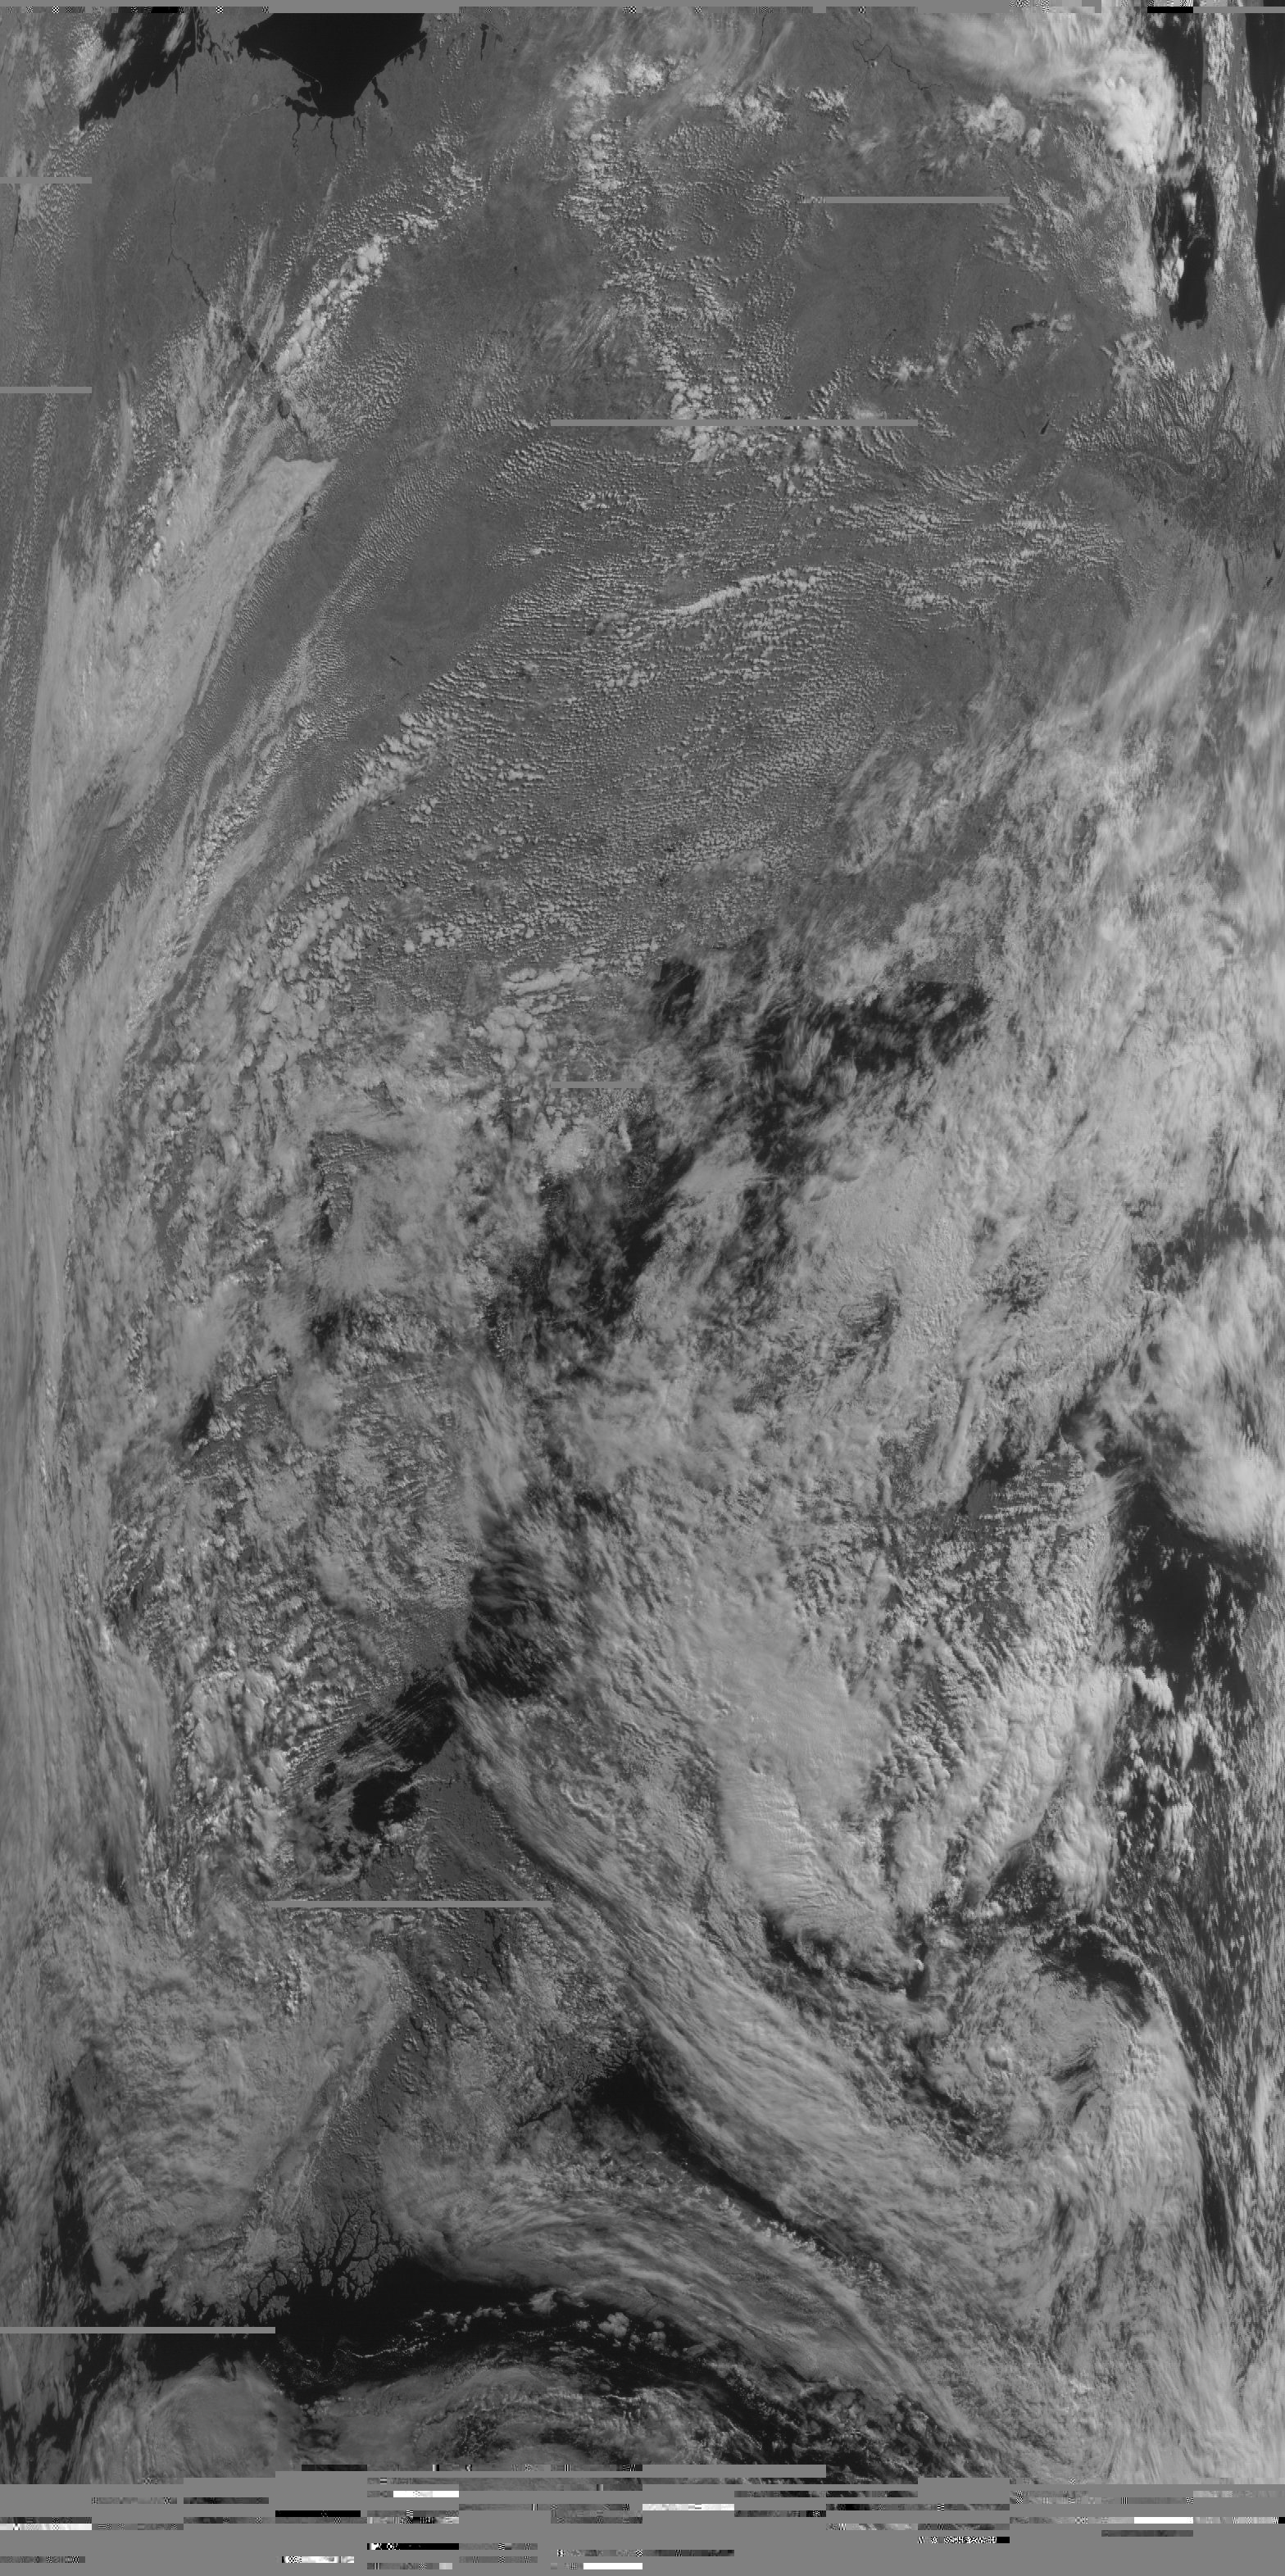
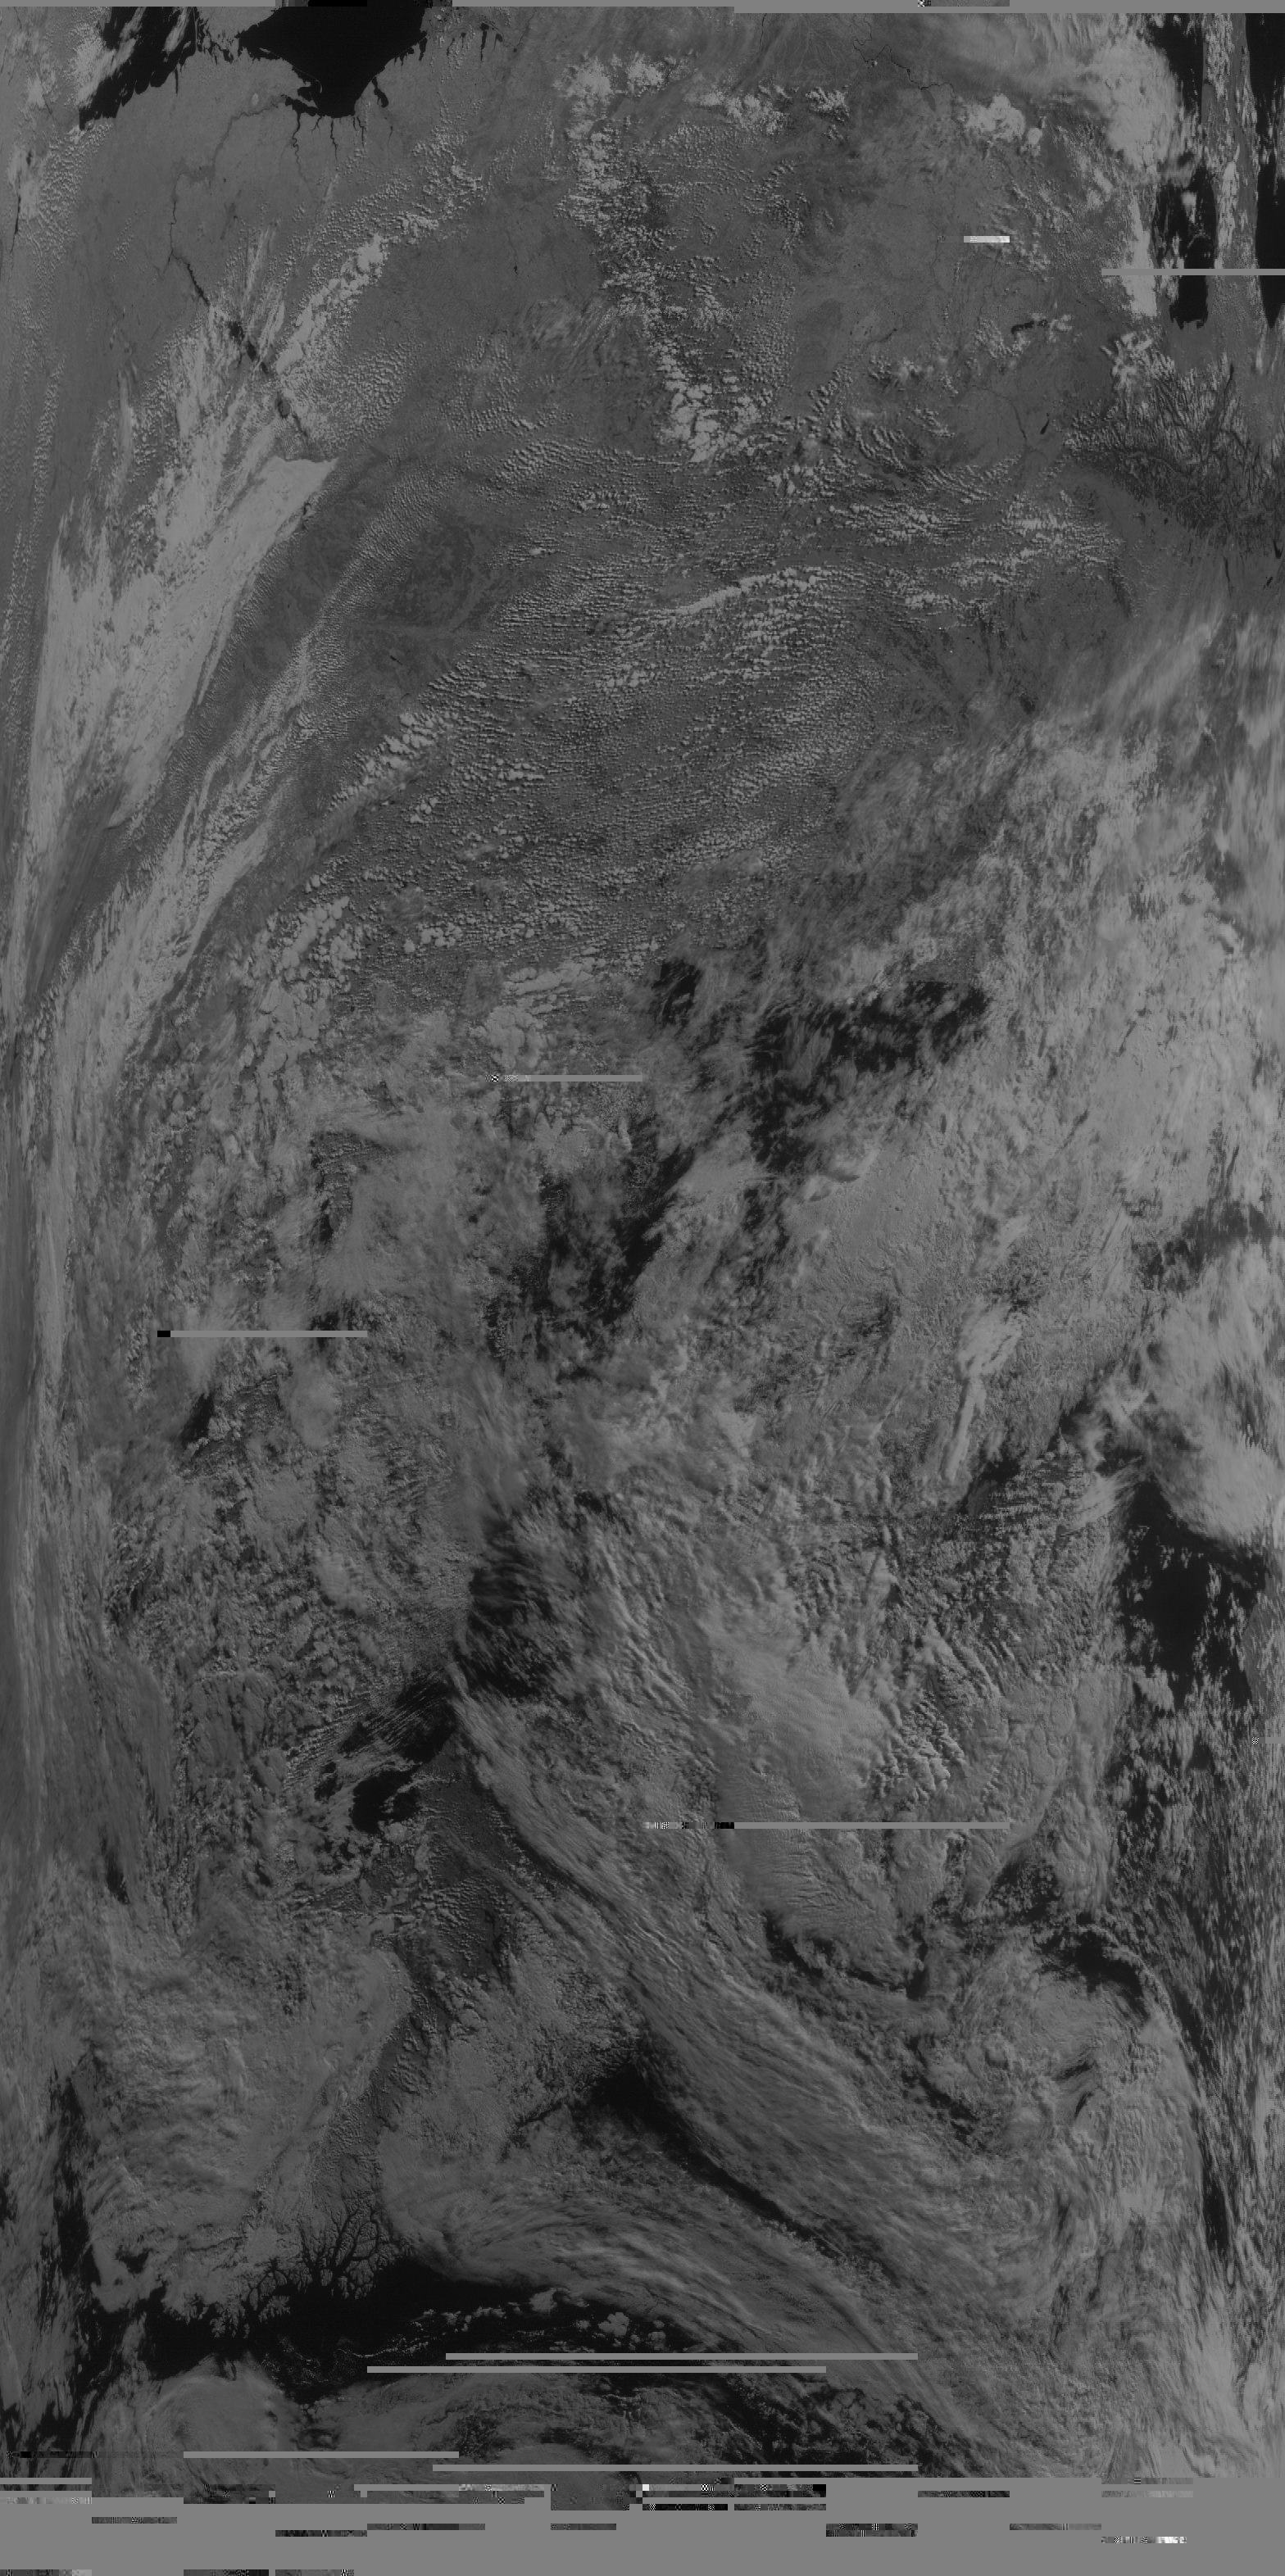
Toorpildil on ida vasakul: satelliit lendas põhja ja skanner käib idast läände (kaardil on see õigeks keeratud). Ülal vasakul on Musta mere põhjarannik ja Krimm, keskel Ukraina–Poola–Balti pilvemassiiv, all vasakul Valge meri ja Koola, all paremal Norra meri. Meie kodu on kusagil keskel pilve all – 19. septembril oli Eestis hoovihmane päev, nagu hommikused uudised lubasid.
Kaardile
Iga riba kannab ajatemplit (päev + millisekund). Ajast arvutan sgp4-ga satelliidi asukoha ja suuna, iga veerg on skaneerimisnurk ±55°, ja sealt tuleb iga piksli laius- ja pikkuskraad. Rannajooned on Natural Earth 50 m andmestikust, ristikesed on linnad, kollane joon on satelliidi alampunkti rada.
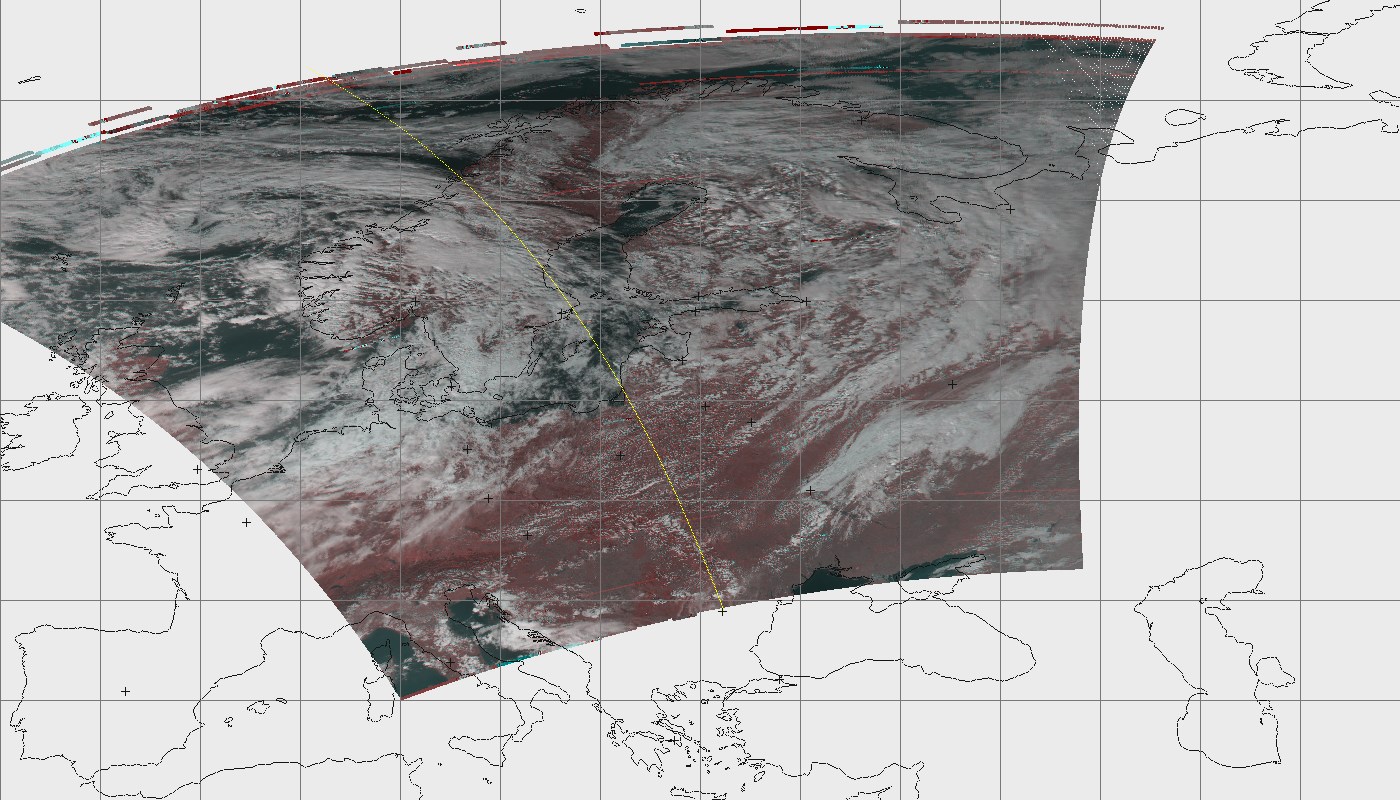
Sama nähtava kanaliga. Alampunktid ribade kaupa: csv.
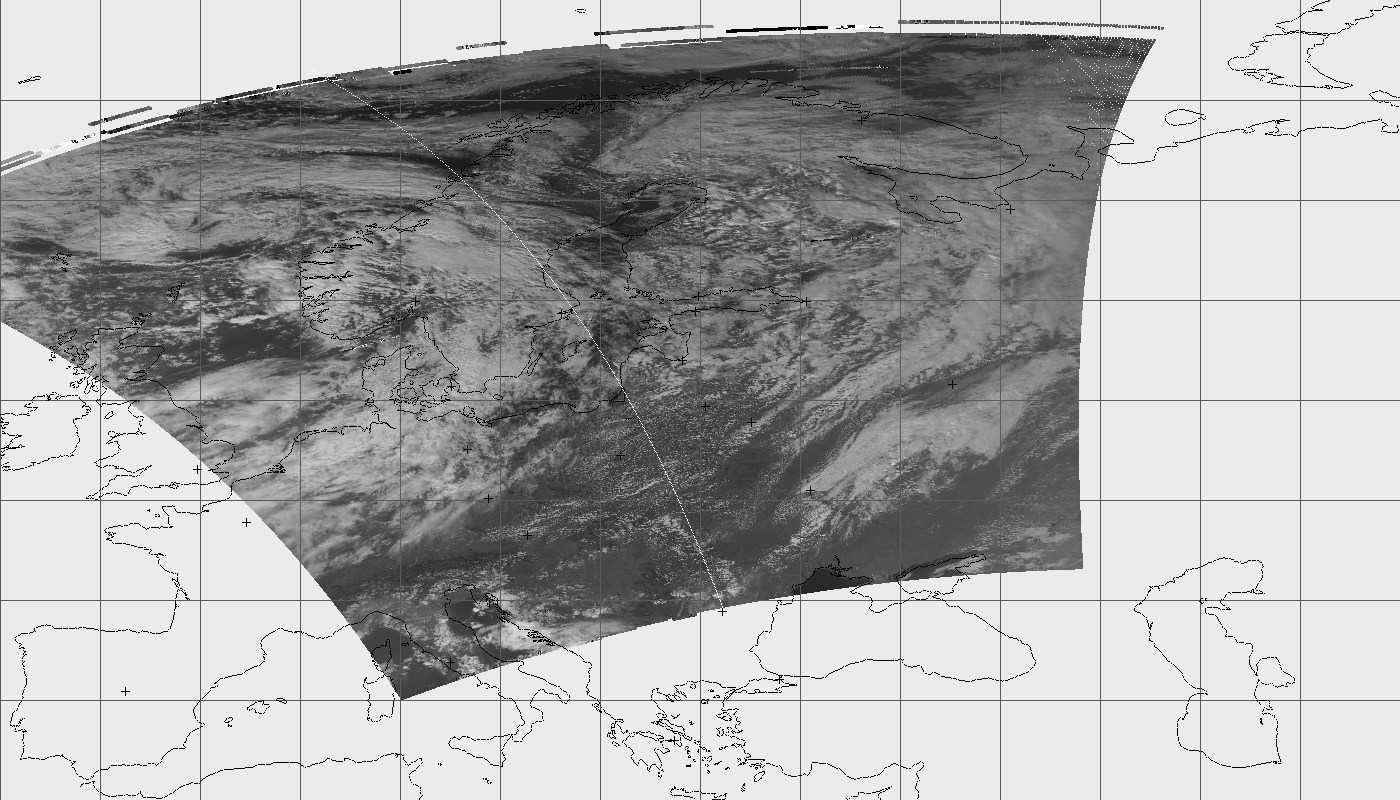
Skaneering on 2800 km lai – ühes servas Volga, teises Norra meri. Must meri istub rannajoone peale, Botnia laht ka; see ütleb, et peegelpilti ei ole ja skaneerimisnurk on umbes õige. Piksli täpsus servades on kehvem (kera, mitte ellipsoid, ja 0,05° ruudustik), aga see on esimene kaart ja ma olen sellega rahul.
Telemeetria: satelliit ütleb, kus ta on
Iga ~1,2 s tuleb üks APID 70 pakett, 122 baiti, "telemeetria". Formaat ei ole avalikult dokumenteeritud. Vaatasin 376 paketti kõrvuti ja otsisin, mis muutub ja mis mitte. Baidid 0–7 on ajatempel (sama mis pildil). Siis üks loendur, mis kasvab ~320 võrra paketi kohta. Siis 8 paketi kaupa korduv muster – alamkommuteeritud majapidamisandmed, mida ma ei oska lugeda.
Ja siis kaks asja, mida ma oskan:
- baidid 66–81: neli float32 arvu, mille ruutude summa on täpselt 1,000. Ühikkvaternioon ehk satelliidi orientatsioon. Ülelennu jooksul liigub sujuvalt (+0,854, +0,067, −0,382, +0,348) → (+0,917, −0,012, −0,182, +0,354).
- baidid 86–109: kolm float64 arvu, mille vektori pikkus on 7194 km = Maa raadius + 820 km. Satelliidi asukoht Maa-keskses koordinaadistikus, meetrites.
Panin need kõrvuti oma TLE + sgp4 arvutusega samal ajahetkel:
aeg (UTC)  | kvaternioon                     | asukoht ECEF (km)  | alampunkt (satelliit) | alampunkt (minu TLE)
12:29:37.8 | (+0.854,+0.067,-0.382,+0.348) | (4605, 2264, 5043) | 44.50N 26.18E         | 44.61N 26.14E
12:31:42.2 | (+0.877,+0.044,-0.326,+0.351) | (4099, 1751, 5647) | 51.71N 23.13E         | 51.79N 23.09E
12:33:45.3 | (+0.896,+0.022,-0.270,+0.353) | (3526, 1227, 6149) | 58.74N 19.19E         | 58.82N 19.13E
12:35:49.6 | (+0.911,-0.001,-0.212,+0.354) | (2881,  690, 6555) | 65.68N 13.46E         | 65.78N 13.36E
12:36:51.2 | (+0.917,-0.012,-0.182,+0.354) | (2536,  421, 6718) | 69.06N  9.42E         | 69.13N  9.32E
Vahe on 0,1° laiuskraadi ehk ~12 km, ja see on ühtlaselt sama märgiga – tõenäoliselt minu koordinaatteisenduse lihtsustus (GMST ilma nutatsioonita), mitte satelliidi viga. Iga 1,2 sekundi tagant ütleb satelliit 137,9 MHz peal kõigile, kes kuulavad, kus ta täpselt on. Terve tabel: tekst, csv.
Muu, mis paketist loeb: kvaliteeditegur oli terve ülelennu vältel 82–84 (JPEG-i mõttes), pildipaketi keskmine pikkus 181 baiti 14 ploki kohta, ja satelliidi kell näitab päeva 9393 alates 2000-01-01 – see on 2025-09-19, aasta paigast ära. Kas epohh on teine või kell on lihtsalt aasta taga, ei tea; kellaaeg 12:29:32 UTC oli sekundi pealt õige.
Ja hommikune "sämplite kadu"
Hommikuse lõigu 2-minutine mahajäämus ei olnud aku süü. satrec.py luges ja dekimeeris järjest ühes lõimes; sel ajal, kui numpy FFT-d tegi, ei lugenud keegi TCP-pesa ja SDR++ viskas sämpleid ära. Mõõtsin: 30 sekundi jooksul tuli 20–22 sekundit andmeid. Nüüd loeb eraldi lõim ja töötleb teine – 30 s = 30 s. Sama viga oli ilmselt ka hommikuse 5,7 dB taga: katkendlik voog ei rikkunud ainult sümbolisünkrot, vaid ka signaali enda mõõtu.
Mis edasi
- Peenjälgija on aeglane (520 s ≈ 14 min) ja libiseb nõrgas otsas ikka; ~10 % ribadest puudu.
- Homme 05:13 M2-4 79° ja 15:04 M2-4 86° – peaaegu otse üle pea.
- LNA jääb ostunimekirja, aga see ei ole enam takistus. Takistus oli kood.
Skriptid: lrpt.py (dekooder), lrpt_image.py (pildiplokid), lrpt_geo.py (kaart), lrpt_telemetry.py (telemeetria) – Tarkvara.
73, Tõnu
Kommentaarid
Laen…